



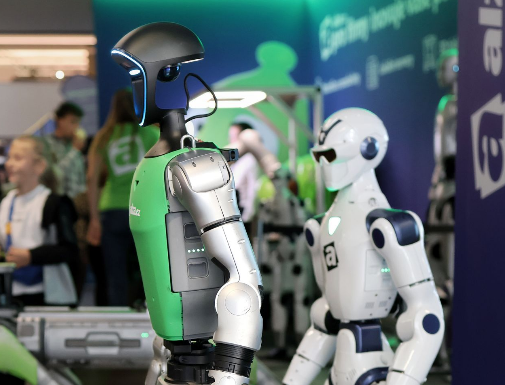
Американската компанија Boston Dynamics ги замени стапалата на својот хуманоиден робот Atlas со тркала од тротинет. Оваа верзија на роботот со тркала не е наменета за продажба; таа служи за тестирање на моторите до крајните граници на нивните можности.
Експериментот на блогот на компанијата го опиша Сјаоју (Енди) Ву, инженер за контрола на мотори во тимот што го развива Atlas. Целта беше да се провери колку ефикасно функционира контролниот систем – совладан преку симулации – кога ќе се примени на вистински мотори што работат под максимално оптоварување.
„Atlas на тркала не е производ. Тој е истражувачка платформа“, напиша Ву.
Конфигурацијата со тркала е избрана токму поради оптоварувањето што го создава. Секое забрзување, вртење или запирање бара од моторите постојано да испорачуваат голема моќност и брзина, истовремено носејќи ја тежината на роботот.
Единствената нова компонента е специјално изработен адаптер, кој го поврзува стандардниот обрач на тркалото од тротинет со постоечкиот мотор сместен во глуждот на роботот. Бидејќи Atlas уште од самиот почеток е дизајниран за масовно производство и лесно одржување, оваа модификација – според Ву – била едноставна, речиси исто како менување тркало на велосипед.
И софтверските прилагодувања биле едноставни: секое тркало било моделирано како зглоб на глуждот, способен за континуирана, неограничена ротација.
Роботот го совладал ова движење преку „учење со поткрепување“ (reinforcement learning). Тоа значи дека тој го вежбал движењето низ милиони симулации пред да биде применет на вистинскиот хардвер. Овие симулации биле спроведени со помош на MuJoCo – симулатор за физика со отворен код, развиен од Google DeepMind. Најголемиот дел од работата се состоел во тоа моторите во симулацијата да се однесуваат исто како вистинските. Инженерите ги мереле перформансите на моторите на роботот и го прилагодувале моделот врз основа на тие мерења. По неколку корекции на системот за наградување и држењето на телото роботот почнал непречено да се движи на тркала.
Некои од движењата биле изведени врз основа на снимки од движења на луѓе (motion capture). Ву намерно избрал снимки на кои стапалата на луѓето значително се лизгаат. Во ситуации на странично движење – каде што стапалата на човекот би се лизнале – роботот научил да ги користи своите тркала за да се движи странично. Според Ву, скокот од 360 степени бил еден од помалку ризичните маневри, бидејќи системот следи снимка од човек кој го изведува истиот тој скок. Успеал уште од првиот обид. Инженерите биле изненадени од начинот на кој роботот ги искористил своите тркала: непосредно пред скокот тој брзо го завртел долниот дел од телото во оптимална положба за одраз – маневар што Atlas не може да го изведе доколку се потпира исклучиво на своите стапала.
Од Boston Dynamicsn наведуваат дека сознанијата добиени од овој тест веќе се применуваат кај стандардната верзија на Atlas. Ву истакна дека неговиот следен проект ќе се фокусира на тоа како роботот може да реагира во случај на дефект на моторот.
(Klix.ba)
(фото: Pexels/Tori D)