

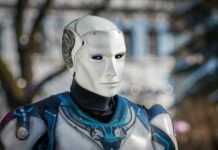


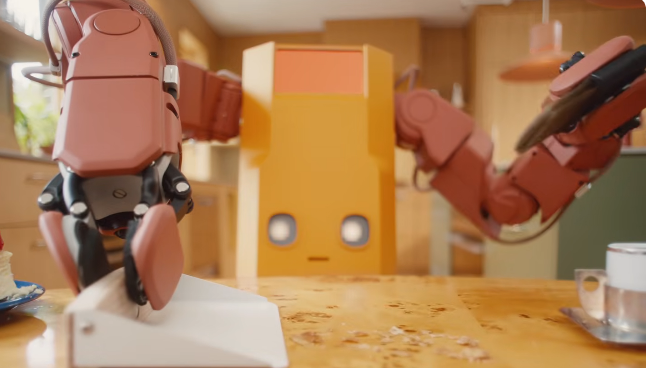
Хуманоидниот робот Voxel е дизајниран како домашен помошник чија цел е да пронаоѓа изгубени предмети, да ги враќа предметите на нивните соодветни места и да извршува едноставни секојдневни задачи. Роботот го развива компанијата Tuesday Labs, со седиште во Њујорк, која веќе овозможи резервации за моделот Series-1 (со задолжителен депозит од 200 долари), а почетокот на производството се очекува во 2028 година.
Планираната цена на роботот изнесува приближно 20.000 долари. Voxel поседува две зглобни раце, секоја со седум степени на слобода, целосно подвижни зглобови на дланките и зафатни механизми дизајнирани за ракување со секојдневни предмети. Дизајнот на нозете во форма на буквата „Z“ му овозможува на роботот да се приближи до полици, маси и друг мебел.
За движење низ просторот роботот користи две стерео RGB камери и дополнителна широкоаголна камера. Системот е дизајниран постојано да ја скенира околината, учејќи со текот на времето каде вообичаено се чуваат одредени предмети.
Способноста на роботот да пронаоѓа изгубени предмети се заснова токму на овој концепт. Преку запознавање со распоредот на просторијата и вообичаените локации на предметите, роботот може да препознае кога нешто не е на своето место, да го лоцира предметот и да го врати таму каде што припаѓа. Други планирани задачи вклучуваат носење предмети по барање, расчистување на неред и полевање растенија.
Вреден за спомнување е и пристапот што Tuesday Labs го користи за развој на движењето на роботот. Движењата првично се дизајнираат во софтвер за 3D анимација, а потоа, преку машинско учење, Voxel ги реплицира во реалниот свет, земајќи ги предвид факторите како што се гравитацијата, наклонот на подот, туркањето и сопнувањето.
Овој пристап има за цел да овозможи стабилно, но истовремено и поприродно движење низ домот. Развиени се и специјализирани модели за контрола на ударите, со цел чекорите на роботот да бидат приближно толку тивки колку чекорите на возрасен човек што носи обувки на дрвен под.
Сепак, Voxel сè уште не е готов производ. Tuesday Labs допрва треба да демонстрира колку сигурно роботот може да препознава и фаќа предмети со различна форма и големина во реална, динамична домашна средина. Засега, задачите како перење алишта или миење садови се спомнуваат само како потенцијални идни можности, додека развојот на основните системи за вид, движење и манипулација со предмети продолжува пред планираниот почеток на производството.
(Interesting Engineering)
(фото: Youtube creenshot)